Robotska oprema za zavarivanje su precizno konstruirani radni držači koji pričvršćuju, lociraju i podupiru metalne komponente u točnom položaju tako da robotski sustav za zavarivanje može nanositi dosljedne, ponovljive varove. Bez točnog pričvršćivanja, čak i najnapredniji robot za zavarivanje proizvest će kuglice izvan cilja, kvarove dimenzija i skupi otpad. Ovaj vodič objašnjava kako ti uređaji rade, koje vrste postoje i kako odabrati ono pravo za svoje proizvodno okruženje.
Što su robotske naprave za zavarivanje?
Robotski uređaji za zavarivanje mehaničko su sučelje između sirovog obratka i robotove programirane putanje zavarivanja. Učvršćenje drži jedan ili više dijelova na definiranoj, ponovljivoj lokaciji tako da svaki ciklus, robotska baklja stiže na točno istu točku u trodimenzionalnom prostoru.
Učvršćenje obavlja tri temeljna posla: lociranje (postavljanje dijela na poznati datum), stezanjem (sprečavanje kretanja tijekom luka zavarivanja), i podržavajući (otporan na deformaciju zavara i toplinsku deformaciju). Kvar u bilo kojoj od ove tri funkcije izravno se pretvara u nedostatke zavara.
U proizvodnji velikih količina automobilske, zrakoplovne i teške opreme, robotske naprave za zavarivanje dizajnirani su s tolerancijama od plus ili minus 0,1 mm. Pogrešno locirani dio čak i za 0,5 mm može gurnuti zavar sa središnje linije spoja, stvarajući nepotpuno spajanje i strukturnu slabost.
Zašto su robotski uređaji za zavarivanje toliko važni?
Robotski uređaji za zavarivanje najveća su pojedinačna varijabla koja utječe na konzistenciju zavara u automatiziranoj ćeliji — utjecajniji od odabira marke robota, vrste žice ili zaštitnog plina.
Razmotrite brojke: tipični robot za zavarivanje sa šest osi može ponoviti svoju programiranu putanju do unutar plus ili minus 0,05 mm. Međutim, ako učvršćenje uvodi varijaciju položaja od dijela do dijela od plus ili minus 1,0 mm, prednost robota u pogledu ponovljivosti je potpuno izgubljena. Studije o proizvodnji automobilskih karoserija u bijelom to dosljedno pokazuju više od 70% grešaka robotskog zavara potječe od problema s pričvršćivanjem , ne od programiranja robota ili kvalitete potrošnog materijala.
- Vrijeme ciklusa: Dobro dizajnirano učvršćenje brzo se učitava i prazni, smanjujući vrijeme mirovanja robota i poboljšavajući ukupnu učinkovitost opreme (OEE).
- Prinos prvog prolaza: Konzistentan položaj dijelova znači manje petlji za preradu. Biljke koje ulažu u visokoprecizne učvršćivače rutinski prijavljuju prinose prvog prolaza iznad 98%.
- Sigurnost operatera: Pravilno dizajnirana učvršćenja drže ruke operatera podalje od zone zavarivanja pomoću stezaljki za alate koje se aktiviraju iz daljine ili pneumatski.
- Sljedivost: Moderna oprema može integrirati RFID čipove ili čitače crtičnog koda kako bi zabilježila koji je broj dijela zavaren, podržavajući ISO 9001 i IATF 16949 zapise o kvaliteti.
Kako rade robotske naprave za zavarivanje?
Robotski uređaj za zavarivanje radi uspostavljanjem fiksne referentne koordinate — koja se naziva referentna točka — i zatim pričvršćuje obradak na tu referentnu točku prije nego što robot započne svoj program zavarivanja.
Korak 1: Učitavanje i lociranje dijelova
Operater ili automatizirani sustav za rukovanje materijalom postavlja dio na klinove za lociranje, blokove gnijezda ili V-blokove koji određuju njegov X, Y i Z položaj. Ispravno dizajnirani lokatori ograničavaju svih šest stupnjeva slobode: tri translacijska i tri rotacijska.
Korak 2: Stezanje
Nakon postavljanja, pneumatske ili hidraulične stezaljke se uključe kako bi čvrsto držale dio u lociranom položaju. Pneumatske stezaljke koje rade na 80–100 psi mogu primijeniti 500 do 2000 Newtona sile stezanja za manje od 0,5 sekundi. Dizajn stezaljke ne smije blokirati pristupnu putanju robotskog plamenika ili omotač zaštitnog plina oko bazena za zavarivanje.
Korak 3: Izvođenje zavara
S osiguranim dijelom, robot izvršava svoj pohranjeni program zavarivanja. Budući da je dio u istom položaju svaki ciklus, robot ne treba tražiti spoj — on jednostavno slijedi naučeni put. Ovo se ponekad naziva zavarivanje s fiksnom putanjom te je najbrži i najekonomičniji način robotskog zavarivanja.
Korak 4: Istovar i ponovno postavljanje
Nakon završetka ciklusa zavarivanja, stezaljke se otpuštaju i gotovi sklop se uklanja. Učvršćenje se resetira za sljedeći dio. Na brzim prugama, cijeli ovaj ciklus utovara-zavarivanja-istovara je dovršen za 30 do 90 sekundi.
Koje su vrste robotskih uređaja za zavarivanje dostupne?
Postoji pet glavnih kategorija robotskih uređaja za zavarivanje, od kojih je svaka optimizirana za različitu kombinaciju geometrije dijela, obujma proizvodnje i proračuna.
1. Namjenski pribor za tvrdi alat
Namjenski izrađeni za jedan broj dijela, namjenski uređaji izrađeni su od čelične ili aluminijske ploče s precizno izbušenim rupama za lociranje i integriranim pneumatskim stezaljkama. Pružaju najveću točnost (plus ili minus 0,1 mm je moguće postići) i najbrža vremena ciklusa. Kompromis je visok početni trošak - složeno namjensko učvršćenje može se kretati od 15.000 do 80.000 USD - i nula fleksibilnosti za ostale dijelove.
2. Modularnoni uređaji za zavarivanje
Modularni sustavi koriste osnovnu ploču s rešetkastim uzorkom (obično na koraku od 50 mm ili 100 mm) sa standardiziranim komponentnim blokovima - graničnicima, nosačima, stezaljkama i kutnim pločama - koji se učvršćuju u rešetku. Ova se oprema može rekonfigurirati za različite dijelove u satima, a ne u tjednima. Idealni su za radnje i proizvodnju male do srednje količine gdje više dijelova obitelji dijeli istu robotsku ćeliju.
3. Učvršćenja osovine i pozicionera
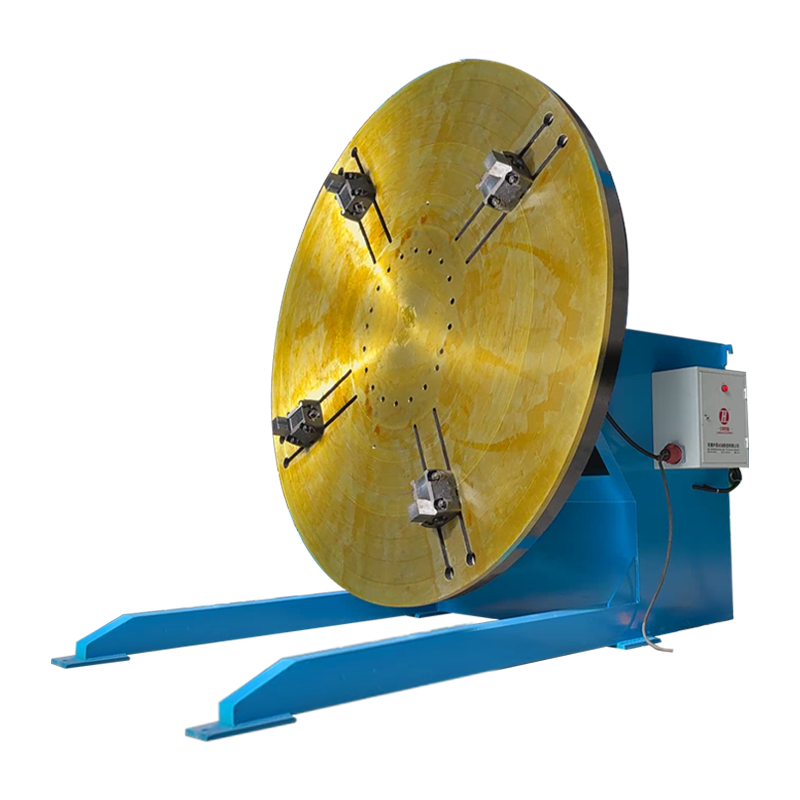
Za sklopove koji zahtijevaju zavarivanje na više strana, poluga (dvije osi) ili servo pozicioner (jedna do tri osi) rotira učvršćenje tijekom ciklusa zavarivanja, prikazujući nova lica spoja robotu bez potrebe za drugim robotom ili ručnim premještanjem. Pozicioner za zavarivanje može smanjiti ukupno vrijeme ciklusa za 20 do 40% na složenim sklopovima eliminirajući potrebu za ručnim okretanjem dijelova.
4. Okretna ploča (indeksiranje) učvršćenja
Okretna ploča drži dva ili više kompleta alata na rotirajućem stolu. Dok robot zavariva na jednoj stanici, operater utovaruje sljedeći dio na suprotnoj stanici. Ovo dramatično poboljšava vrijeme uključivanja luka robota - često od 50% do 85% - jer robot nikada ne čeka da se završi utovar i istovar.
5. Fleksibilna prilagodljiva učvršćenja
Pojavljujući se u okruženjima s visokom miješanošću i malom glasnoćom, prilagodljivi uređaji koriste servo pokretane igle ili rekonfigurabilne nizove stezaljki koje se automatski prilagođavaju svakoj varijanti ulaznog dijela. U kombinaciji s vizualnim sustavom ili laserskim skenerom koji potvrđuje položaj dijela prije početka zavarivanja, ovi sustavi mogu obraditi desetke brojeva dijelova bez ikakvog ručnog mijenjanja.
Uspoređeni tipovi robotskih uređaja za zavarivanje
| Vrsta učvršćenja | Točnost | Fleksibilnost | Unaprijed trošak | Najbolja aplikacija |
|---|---|---|---|---|
| Namjenski tvrdi alat | /- 0,1 mm | Vrlo nisko | 15.000 - 80.000 USD | Pojedinačni dio velikog volumena |
| Modular | / - 0,3 mm | visoko | 5.000 - 25.000 dolara | Prodavaonice poslova, izrada prototipova |
| Držač / pozicioner | / - 0,15 mm | srednje | 20.000 - 100.000 USD | Višestrani zavari |
| Gramofon (indeksiranje) | /- 0,2 mm | Niska | 10.000 - 50.000 USD | visoko arc-on time priority |
| Fleksibilno prilagodljivo | /- 0,2 mm | Vrlo visoko | 50.000 - 200.000 USD | visoko-mix, low-volume |
Tablica 1: Usporedba tipova robotskih uređaja za zavarivanje prema točnosti, fleksibilnosti, cijeni i preporučenoj primjeni.
Kako dizajnirati učinkovite robotske uređaje za zavarivanje
Učinkovito projektiranje robotske opreme za zavarivanje počinje s temeljitim razumijevanjem geometrije zavarenog spoja, opsega dosega robota i toplinskog ponašanja materijala obratka.
Pristup baklji i razmak
Svaka stezaljka, potpora i strukturni element u učvršćenju moraju biti postavljeni tako da robotski plamenik - uključujući njegov vrat i žičanu cijev - može dosegnuti svaki zavareni spoj pod traženim kutom bez sudara. Dizajneri učvršćenja obično koriste 3D CAD simulaciju za provjeru razmaka plamenika kroz punu putanju zavara prije izrade fizičkog alata. Minimalni razmak od 25 mm oko tijela plamenika uobičajena je početna točka u industriji.
Kontrola izobličenja zavara
Unos topline tijekom zavarivanja uzrokuje širenje i zatim neravnomjerno skupljanje metala dok se hladi, što je fenomen poznat kao distorzija zavara. Učvršćenja moraju predvidjeti ovo kretanje i ili ga obuzdati — stezanjem dijela dok se ne ohladi ispod 200 stupnjeva Celzijusa — ili ga unaprijed kompenzirati namjernim pomicanjem položaja dijela prije zavarivanja. Bakrene potporne šipke ili vodom hlađene komponente učvršćenja koriste se u primjenama s visokom toplinom za upravljanje toplinskim opterećenjem.
Odabir materijala za okvir učvršćenja
Baza učvršćenja i glavni strukturni elementi obično su izrađeni od čelične ploče, lijevanog željeza ili konstrukcijskog aluminija, ovisno o težini primjene i potrebnoj krutosti. Čelik nudi najbolju dimenzionalnu stabilnost pod termičkim ciklusima, ali je težak i sporiji za obradu. Aluminij je lakši i strojevi brži, ali može zahtijevati povremenu ponovnu certifikaciju jer je podložniji puzanju pod dugotrajnim opterećenjem stezanja.
Provjera ponovljivosti
Prije novog robotski uređaj za zavarivanje pušten u proizvodnju, treba ga potvrditi pomoću koordinatnog mjernog stroja (CMM) ili prijenosnog laserskog uređaja za praćenje. Učvršćenje treba opteretiti i rasteretiti najmanje 30 puta, s izmjerenim položajem dijela nakon svakog ciklusa. Indeks sposobnosti procesa (Cpk) od 1,67 ili viši u svim kritičnim dimenzijama obično je potreban za odobrenje lanca opskrbe automobila.
Uobičajene primjene robotskih uređaja za zavarivanje po industriji
Robotski uređaji za zavarivanje koriste se u gotovo svakom proizvodnom sektoru koji uključuje spajanje metala, ali zahtjevi dizajna značajno se razlikuju od industrije do industrije.
| Industrija | Tipični dio | Zahtjevi za ključnu opremu | Preferirana vrsta učvršćenja |
|---|---|---|---|
| Automobilizam | Karoserija u bijeloj boji, podokviri | visoko volume, tight tolerance | Namjenski tvrdi alat |
| Aerospace | Strukturni nosači, armature za gorivo | Izuzetno stroga tolerancija, potpuna sljedivost | Namjenski pozicioner |
| Teška oprema | Ruke grane, okviri, kante | visoko clamping force, large envelope | Okov / pozicioner |
| Brodogradnja | Dijelovi trupa, nosači cijevi | Veliki dio smještaja | Modularno / postavljeno na portal |
| Opća izrada | Mješovite dio obitelji | Brza promjena | Modularno / prilagodljivo |
Tablica 2: Primjene robotskih učvršćenja za zavarivanje prema industriji, uključujući tipične dijelove, ključne zahtjeve i željene vrste učvršćenja.
Što uzrokuje kvarove robotskih uređaja za zavarivanje?
Najčešći uzroci kvara učvršćenja su trošenje površina za postavljanje, degradacija pneumatskog sustava i toplinska deformacija samog okvira učvršćenja.
- Istrošenost lokatora: Klinovi za lociranje od kaljenog čelika u visokocikličnim učvršćenjima mogu se istrošiti brzinom od 0,01 do 0,05 mm na 100 000 ciklusa. Istrošeni lokator omogućuje postupno pomicanje položaja dijela, uzrokujući sporu promjenu u kvaliteti zavara koju je teško otkriti bez periodičnih provjera CMM-a.
- Degradacija spojne brtve: Pneumatske stezne brtve degradiraju se tijekom vremena, smanjujući silu stezanja. Stezaljka koja ne drži dio čvrsto dopušta mikro pomicanje tijekom zavarenog luka, što rezultira neravnomjernom širinom zrna i mogućim nedostatkom fuzije.
- Nakupljanje prskanja zavara: Slijetanje prskanja na površine za lociranje djeluje kao lažni podatak, podižući dio iznad predviđenog Z položaja. U procesima s velikim prskanjem, kao što je MIG kratkog spoja bez premaza protiv prskanja, nakupljanje prskanja na lokatorima može se pojaviti unutar jedne smjene.
- Termički ciklički zamor: Ponavljano zagrijavanje i hlađenje okvira učvršćenja — osobito u procesima s visokom toplinom kao što su GMAW ili PAW — može dovesti do kumulativnog pomaka dimenzija. Učvršćenja izložena dijelovima s prethodnim zagrijavanjem iznad 200 stupnjeva Celzijusa trebaju se provjeravati zbog izobličenja kvartalno.
Kako održavati robotsku opremu za zavarivanje za dug radni vijek
Strukturirani program preventivnog održavanja je najisplativiji način za zaštitu ulaganja u robotske uređaje za zavarivanje i održavanje kvalitete zavara tijekom vremena.
- dnevno: Očistite klinove i površine gnijezda četkom i komprimiranim zrakom. Nanesite sprej protiv prskanja na izložene površine alata u blizini zone zavarivanja prije svake smjene.
- Tjedno: Provjerite silu aktiviranja pneumatske stezaljke pomoću ručnog mjerača sile. Pregledajte zračne vodove i priključke na curenje. Potvrdite da sve stezaljke dosegnu potpuno otvorene i potpuno zatvorene položaje unutar specifikacije.
- Mjesečno: Izmjerite kritične dimenzije lokatora pomoću kalibriranog mjerača ili CMM-a. Dokumentirajte rezultate i trend u odnosu na početnu vrijednost. Zamijenite bilo koji lokator koji pokazuje više od 0,1 mm istrošenosti od nominalnog.
- Godišnje: Potpuno rastavljanje, čišćenje i pregled. Ponovno potvrdite točnost učvršćenja u odnosu na izvorne crteže dizajna pomoću laserskog tragača ili CMM-a. Zamijenite sve pneumatske brtve proaktivno.
Često postavljana pitanja o robotskim uređajima za zavarivanje
Koja je razlika između pribora za zavarivanje i šablone za zavarivanje?
A uređaj za zavarivanje locira i steže dio na fiksnu poziciju koja se može ponavljati — robot ili zavarivač uvijek dolazi do dijela. Šablona za zavarivanje, u tradicionalnoj uporabi, također vodi sam alat za zavarivanje duž spoja. U robotskom zavarivanju, razlika je uglavnom nestala jer robot osigurava vlastito vođenje putanje; izraz "fikstura" sada je standardan za obje funkcije.
Koliko je vremena potrebno za projektiranje i izradu robotske naprave za zavarivanje?
Za umjereno složeno namjensko učvršćenje, tipični vremenski okvir je 8 do 16 tjedana od početka dizajna do instalacije u robotsku ćeliju. To uključuje 3 do 4 tjedna CAD dizajna, 2 do 4 tjedna strojne obrade i izrade te 2 do 4 tjedna izrade, otklanjanja pogrešaka i provjere sposobnosti. Modularni uređaji mogu se sastaviti i potvrditi za 1 do 3 tjedna.
Može li se ista robotska naprava za zavarivanje koristiti s različitim robotima?
Da, pod uvjetom da je učvršćenje postavljeno na standardnu ploču sučelja i da je ćelija robota ponovno kalibrirana na referentnu vrijednost učvršćenja nakon zamjene robota. Program zavarivanja također će možda trebati ponovno naučiti ili transformirati u koordinatni sustav novog robota. Korištenje dosljednog datuma učvršćenja na više robota značajno pojednostavljuje promjenu.
Od kojih materijala se izrađuju robotske naprave za zavarivanje?
Strukturni okviri obično se izrađuju od mekog čeličnog lima ili konstrukcijske čelične cijevi. Klinovi za lociranje i habajuće površine izrađeni su od ojačanog alatnog čelika (obično najmanje 60 HRC) kako bi bili otporni na habanje. Neki uređaji koriste baze od lijevanog željeza za vrhunsko prigušivanje vibracija. U primjenama u zrakoplovstvu, Invar legura se koristi za učvršćenja iznimno visoke točnosti zbog svog koeficijenta toplinskog širenja gotovo nultog.
Kako robotska naprava za zavarivanje utječe na vrijeme ciklusa?
Dizajn učvršćenja izravno utječe na vrijeme ciklusa na dva načina. Prvo, brzina utovara i pražnjenja ovisi o tome koliko se učinkovito može pristupiti učvršćenju i koliko brzo se stezaljke aktiviraju - loše dizajnirani učvršćivači dodaju 15 do 30 sekundi po ciklusu. Drugo, okretna ploča omogućuje punjenje tijekom zavarivanja, što može gotovo udvostručiti učinkovitu propusnost držeći robota u neprekidnom zavarivanju umjesto čekanja na izmjene dijelova.
Kakvu ulogu ima softver za simulaciju u dizajnu učvršćenja?
Izvanmrežno programiranje (OLP) i softver za simulaciju robota omogućuju inženjerima da uvezu 3D model učvršćenja, virtualno programiraju cijelu stazu zavarivanja i provjeravaju kolizije plamenika s učvršćenjem prije nego što se izgradi bilo kakav fizički alat. Ovaj virtualni proces validacije može eliminirati 80 do 90% promjena dizajna povezanih sa sudarom koje bi inače bile otkrivene samo tijekom fizičkog puštanja u pogon, čime se značajno štedi vrijeme i troškovi.
Jesu li robotske naprave za zavarivanje prikladne za zavarivanje aluminija?
Da, ali uređaji za zavarivanje aluminija zahtijevaju dodatno razmatranje dizajna. Visoka toplinska vodljivost aluminija znači da se toplina brzo raspršuje, tako da armature ne smiju djelovati kao pretjerani odvodi topline koji uzrokuju nepotpuno spajanje. Sile stezanja također se moraju pažljivo kontrolirati kako bi se izbjeglo obilježavanje mekih aluminijskih površina. Bakrene ili anodizirane aluminijske potporne šipke poželjnije su od čelika u blizini aluminijskih zavarenih spojeva kako bi se spriječilo onečišćenje ugljikom i smanjilo prianjanje prskanja zavara.
Konačni zaključak: zašto se isplati ulaganje u kvalitetne robotske uređaje za zavarivanje
Dobro konstruirano robotsko učvršćenje za zavarivanje nije mjesto troška - to je temelj kvalitete zavara, protoka i povrata vaše investicije u robota.
Razmotrite jednostavan izračun: ako robotska ćelija proizvede 400 sklopova po smjeni, a loše projektirano učvršćenje uzrokuje stopu prerade od 2%, to je jednako 8 sklopova koji zahtijevaju ručnu korekciju u svakoj smjeni. Uz prosječni trošak prerade od 50 USD po sklopu, godišnji trošak prerade iznosi približno 104 000 USD. Nadogradnja opreme koja košta 30.000 dolara i koja eliminira tu preradu, isplati se za manje od četiri mjeseca.
Industrije koje postižu najveću produktivnost robota – dobavljači prve razine u automobilskoj industriji, proizvođači zrakoplovne industrije i proizvođači teške opreme – dijele jednu zajedničku praksu: tretiraju robotske naprave za zavarivanje kao precizni instrumenti koji zaslužuju istu inženjersku pažnju i disciplinu održavanja kao i sami roboti. Odabir prave vrste učvršćenja, projektiranje s temeljitom simulacijom pristupa gorioniku, provjera prema Cpk standardima i održavanje na planiranoj osnovi najsigurniji su put do dosljednog, visokokvalitetnog automatiziranog zavarivanja u velikim razmjerima.