20T samoporavnavajući rotacijski stroj za zavarivanje aeroprofila
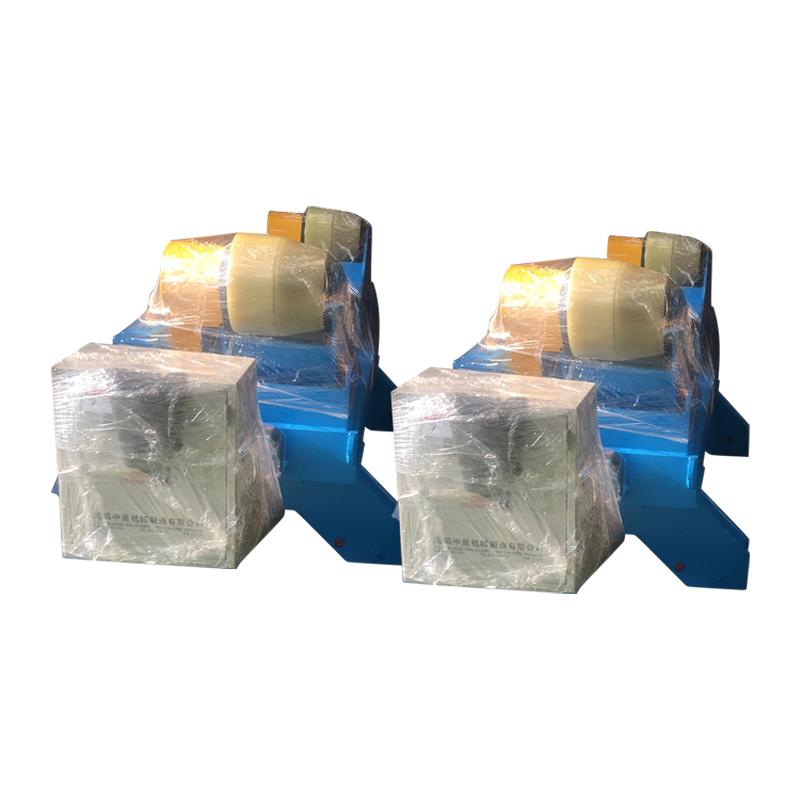
20T samoporavnavajući rotacijski stroj za zavarivanje aeroprofila naširoko se koristi u industrijama kao što su tlačne posude, kemijska oprema, tor...
See Details
Pozicioneri za zavarivanje su mehanički uređaji koji okreću, naginju ili mijenjaju položaj izratka kako bi svaki zavareni spoj postavili u optimalni ravni ili vodiliavni položaj, dok vrste robota za zavarivanje odnose se na različite automatizirane konfiguracije ruku — zglobne, SCARA, kartezijanske, kolaborativne i druge — koje izvode sam zavar. Korišteni zasebno, svaki poboljšava kvalitetu zavara i ergonomiju operatera. Korišteni zajedno u integriranoj ćeliji za zavarivanje, oni u potpunosti eliminiraju zavarivanje izvan položaja, skraćuju vrijeme ciklusa za 30-60% i omogućuju kontinuiranu proizvodnju bez nadzora u svim industrijama od teške proizvodnje do precizne elektronike.
A pozicioner za zavarivanje je pogonski sustav držanja koji manipulira orijentacijom izratka tijekom zavarivanja tako da su spojevi uvijek prikazani zavarivaču ili robotu za zavarivanje u najpristupačnijem položaju koji je najpovoljniji za gravitaciju. Primarni cilj je pretvoriti gornje, okomite i vodoravne zavare — koji su sporiji, manje konzistentni i zahtijevaju veću vještinu zavarivača — u ravne (1G) ili horizontalne kutne (2F) položaje, koji proizvode najkvalitetnije zavare pri najvećim brzinama kretanja.
Pozicioneri za zavarivanje klasificirani su prema osi gibanja, nosivosti i primjeni. Šest najčešćih tipova su:
Pozicioneri s okretnom pločom rotiraju radni komad oko jedne vodoravne osi, što ih čini idealnim za obodne zavare na cilindričnim dijelovima kao što su prirubnice, tlačne posude i kalemovi cijevi. Nosivosti se kreću od 50 kg do preko 100.000 kg za teške industrijske modele. Brzina rotacije je tipična 0,1–5 okretaja u minuti , podesiv kako bi točno odgovarao brzini putovanja zavara.
Pozicioneri s nagibom i zakretanjem pružaju dvije osi gibanja — nagibnu os (obično 0–135°) i rotacijsku os — što omogućuje premještanje složenih dijelova u gotovo bilo koji kut bez popuštanja. Oni su najsvestraniji tip standardnog pozicionera i naširoko se koriste za konstrukcijske konstrukcije, okvire poljoprivredne opreme i vaganje automobilskih komponenti 100–10 000 kg .
Pozicioneri vrh-stranja podupiru dugačke, teške izratke između dva pokretana kraja — vrha (pokretnog) i stražnjeg (potpornog ili pogonskog). Ova konfiguracija je neophodna za zavarivanje osovina, krakova i greda gdje duljina dijela prelazi 1-2 metra i mora se neprekidno okretati. Nosivosti se kreću od 500 kg do 50.000 kg sa središnjim udaljenostima do 10 metara ili više.
Pozicioneri panoramskih kotača montiraju dva učvršćenja obratka na suprotnim stranama rotirajućeg okvira, omogućujući da se jedan dio zavari dok je drugi napunjen ili neopterećen — dramatično poboljšavajući vrijeme uključivanja luka 85-95% naspram 40–60% na postavkama s jednom stanicom. Uvelike se koriste u robotskim ćelijama za zavarivanje velikih količina za automobilske dijelove šasije, glavčine kotača i ispušne komponente.
Pozicioneri osovine okreću velike, glomazne sklopove — kao što su grane građevinske opreme, okviri gondola vjetroturbina i dijelovi broda — oko vodoravne osi pomoću dva prstena osovine. Dizajniran za ekstremna opterećenja od 10.000–500.000 kg , obično se postavljaju na pod u pogonima teške proizvodnje s pristupom mostne dizalice.
Manipulatori sa stupom i polugom kombiniraju pozicioner za zavarivanje s podesivom polugom koja postavlja plamenik za zavarivanje iznad velikih nepokretnih ili sporo rotirajućih obradaka. Nosač omogućuje kretanje po X, Y i Z 1–10 metara po osi , čineći ovaj sustav standardnim rješenjem za uzdužne spojeve tlačnih posuda, izradu velikih spremnika i zavarivanje konstrukcija na moru.
| Vrsta pozicionera | Osi gibanja | Tipična nosivost | Primarna primjena |
|---|---|---|---|
| Gramofon | 1 (rotacija) | 50 kg – 100.000 kg | Cijevi, prirubnice, posude pod pritiskom |
| Tilt-and-Rotate | 2 (nagibna rotacija) | 100 kg – 10.000 kg | Strukturni okviri, ag oprema |
| Headstock-Tailstock | 1–2 (rotacija) | 500 kg – 50.000 kg | Osovine, grede, dugi proizvodi |
| Panorama (H-okvir) | 2 (učvršćenje okvira) | 100 kg – 3.000 kg po strani | Robotske ćelije, dijelovi velikog volumena |
| Držač | 1 (rotacija) | 10.000 kg – 500.000 kg | Teška izrada, konstrukcija |
| Stup i krak | 3 (rotacija X, Y, Z) | Stacionarni / vrlo veliki | Spremnici, posude pod pritiskom, offshore |
Tablica 1: Usporedba tipova pozicionera za zavarivanje prema osi gibanja, nosivosti i primarnoj primjeni.
The vrste robota za zavarivanje pokrivaju širok spektar mehaničkih arhitektura, od kojih je svaka projektirana za različite kombinacije dosega, nosivosti, preciznosti i fleksibilnosti. Odabir odgovarajućeg tipa robota jednako je kritičan kao i odabir procesa zavarivanja — pogrešna arhitektura ograničava pristup, smanjuje ponovljivost ili nepotrebno povećava vrijeme ciklusa.
Zglobni roboti su dominantna vrsta u automatizaciji zavarivanja, računajući preko 70% svih instaliranih robota za zavarivanje globalno. Njihovih šest rotirajućih zglobova repliciraju puni raspon pokreta ljudske ruke, omogućujući baklji pristup složenim geometrijama zglobova iz gotovo bilo kojeg kuta. Nosivosti se kreću od 3 kg do 20 kg za primjenu plamenika za zavarivanje, s opsegom dosega od 600 mm do 3.100 mm . Tipična je ponovljivost položaja ±0,02–0,08 mm .
SCARA (Selective Compliance Articulated Robot Arm) roboti rade u vodoravnoj ravnini s okomitom Z-osi, što ih čini prikladnima za točkasto zavarivanje na ravnim ili blago zakrivljenim sklopovima kao što su kućišta elektronike, komponente tankog lima i dijelovi unutrašnjosti automobila. Njihova kruta okomita os osigurava izvrsnu ponovljivost ±0,01–0,02 mm ali ograničava pristup duboko udubljenim zglobovima u usporedbi sa zglobnim robotima sa 6 osi.
Kartezijanski roboti za zavarivanje pomiču se duž tri linearne osi (X, Y, Z) montirani na konstrukciju portala iznad glave, pokrivajući radni opseg 1 m × 1 m do 20 m × 10 m ili veće. Izvrsni su u zavarivanju velikih ravnih ploča, brodograđevnih dijelova i čelika za mostove gdje niti jedan robot s jednom rukom nema dovoljan doseg. Njihovo linearno kretanje čini programiranje jednostavnim, a točnost putanje izuzetno visokom - obično ±0,1 mm preko velikih raspona.
Kolaborativni roboti za zavarivanje (koboti) dizajnirani su za siguran rad zajedno s ljudskim operaterima bez potpune sigurnosne zaštite, koristeći senzore sile-okretnog momenta za otkrivanje kontakta i trenutačno zaustavljanje. Koboti za zavarivanje obično nude nosivost od 5–16 kg i dosega 850–1 300 mm . Idealni su za proizvodnju malih serija s velikim brojem mješavina gdje je potrebno često reprogramiranje — vrijeme postavljanja novog dijela može se smanjiti na ispod 30 minuta pomoću ručno vođenog programiranja učenja.
Roboti sa sedam osi dodaju linearnu stazu ili redundantni zglob ruke standardnoj arhitekturi sa 6 osi, dajući robotu dodatni stupanj slobode da zaobiđe prepreke, zadrži kut baklje u skučenim prostorima i izbjegne singularne položaje. Sve se više koriste u zavarivanju u zrakoplovima, složenim konstrukcijskim izradama i integriranim ćelijama pozicionera gdje su osi robota i pozicionera koordinirane istovremeno. Sustavi sa 7 osi montirani na gusjenice mogu pokrivati linearne udaljenosti od do 50 metara .
Roboti za točkasto zavarivanje su zglobni roboti velikog nosivosti posebno konfigurirani za nošenje otpornih pištolja za točkasto zavarivanje, koji obično teže 40–150 kg . Oni su okosnica proizvodnje automobilskih karoserija u bijelom, gdje je potrebna jedna karoserija vozila 3.000–5.000 točkastih zavara dovršeno za manje od 60 sekundi korištenjem koordinirane ćelije od 10-20 robota. Nosivost se kreće od 100 kg do 500 kg za konfiguracije teških topova.
| Vrsta robota | Sjekire | nosivost | Ponovljivost | Najbolji postupak zavarivanja |
|---|---|---|---|---|
| Zglobni (6-osni) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plazma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Točkasto, mikro zavarivanje |
| Kartezijanski (Gantry) | 3–5 | 20–500 kg | ±0,1 mm | SAW, MIG (velike ploče) |
| Suradnja (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, TIG (high-mix) |
| Sedmoosovina | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, složena geometrija |
| Robot za točkasto zavarivanje | 6 | 100–500 kg | ±0,1–0,2 mm | Otporno točkasto zavarivanje |
Tablica 2: Usporedba tipova robota za zavarivanje prema osi, nosivosti, ponovljivosti i preporučenom postupku zavarivanja.
Integriranje pozicioner za zavarivanjes sa roboti za zavarivanje stvara koordiniranu ćeliju za zavarivanje s više osi gdje se osi pozicionera tretiraju kao vanjske osi robota — sinkronizirane u stvarnom vremenu s kontrolerom robota tako da se pomicanje obratka i pomicanje plamenika odvijaju istovremeno. Ovo je poznato kao koordinirano kretanje or koordinacija vanjske osi , i donosi nekoliko ključnih prednosti:
Razlika u produktivnosti i kvaliteti između zavarivanja sa i bez pozicionera je značajna i mjerljiva kroz svaki ključni pokazatelj učinka:
| metrički | Bez pozicionera | S pozicionerom |
|---|---|---|
| Položaj zavara | Sve pozicije (1G–6G) | Ravno/vodoravno (1G/2F) |
| Brzina dodavanja žice (MIG) | 4–7 m/min | 8–15 m/min |
| Stopa taloženja | 2–4 kg/h | 5–12 kg/h |
| Stopa prerade/defekata | 3–8% | 0,5–1,5% |
| Vrijeme uključenja luka (robotska ćelija) | 50–65% | 85-95% |
| Ergonomski rizik operatera | Visoko (pretjerano/nezgodno) | Nisko (ravno/sjedeći) |
Tablica 3: Usporedba performansi zavarivanja sa i bez integracije pozicionera u robotsku ćeliju za zavarivanje.
Različite kombinacije tipa pozicionera i tipa robota optimalne su za svaku industriju na temelju zahtjeva geometrije dijela, volumena i kvalitete:
Proizvodnja karoserije u bijelom automobilu oslanja se na roboti za točkasto zavarivanje (6-osovinski, 100–500 kg nosivosti) uparen s pozicioneri panoramskog kotača kako bi se postigao protok potreban za masovnu proizvodnju. Uvodi se tipična autolimarska radionica 200–400 robota za zavarivanje kroz više koordiniranih stanica, stvarajući novu karoseriju vozila svakih 60-90 sekundi.
Primjene za zavarivanje obodnih cijevi i posuda gramofon ili headstock-tailstock pozicioneri sa zglobni MIG ili TIG roboti za zavarivanje . Pozicioner rotira cijev dok robot održava fiksni položaj gorionika — tehnika kojom se postiže kvaliteta zavara u skladu sa zahtjevima koda ASME Section IX i API 1104 s dosljednim prodiranjem korijena kroz spojeve od 50 mm do 2.000 mm promjera .
Zavarivanje velikih ploča u brodogradnji Kartezijanski portalni roboti za zavarivanje sa submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metara dužine . Upotreba zakrivljenih dijelova trupa i sklopova T-greda trunion pozicioneri za rotiranje masivnih konstrukcijskih jedinica (50–200 tona) dok zglobni MIG roboti dovršavaju kutne i sučeone zavare.
Najviše koristi imaju ugovorni proizvođači s velikom kombinacijom i malom količinom kolaborativni roboti za zavarivanje (koboti) uparen s kompaktnim nagibno-rotirajući pozicioneri . Cobot ćelija za zavarivanje može se reprogramirati za novi dio za manje od 30 minuta, što je čini ekonomski održivom za male serije 5–50 dijelova — daleko ispod praga od 500 dijelova koji je obično potreban da bi se opravdalo ulaganje u tradicionalnu robotsku ćeliju za zavarivanje.
Usklađivanje pravog pozicionera i vrste robota s vašom aplikacijom zahtijeva procjenu pet ključnih parametara:
A uređaj za zavarivanje je statička naprava za stezanje koja drži izradak u fiksnom položaju tijekom zavarivanja. A pozicioner za zavarivanje je pogonski sustav gibanja koji aktivno pomiče i rotira obradak tijekom ili između zavarivanja. Učvršćenja daju prednost dimenzijskoj točnosti i ponovljivosti; pozicioneri daju prednost dostupnosti zglobova i optimizaciji položaja. U praksi se učvršćenja gotovo uvijek postavljaju na pozicionere kako bi se iskoristile prednosti oba.
Za aplikacije s velikim miksom i malim volumenom, da — koboti mogu biti isplativiji i fleksibilniji. Međutim, koboti rade pri manjim brzinama (obično 30–50% sporije nego industrijski roboti u načinu rada zavarivanja zbog sigurnosnih ograničenja brzine kada su ljudi prisutni) i nose manji teret. Za namjensku proizvodnju velike količine, tradicionalni 6-osni zglobni roboti za zavarivanje ostaju superiorni u propusnosti, radnom ciklusu i dugoročnoj cijeni po zavarivanju.
Standardni tilt-and-rotate pozicioner dodaje 2 vanjske osi do kontrolera robota, čime se ukupni broj koordiniranih osi robotske ćelije sa 6 osi povećava na 8. Glava-stranja s pogonom na oba kraja dodaje 2 osi; pozicioner panoramskog kotača (rotacija učvršćenja okvira) dodaje 2-3 osi. Moderni kontroleri robota podržavaju do 18–27 ukupno koordiniranih osi , omogućujući složene ćelije s više robota i više pozicionera.
Svi glavni postupci elektrolučnog zavarivanja koriste se s robotima za zavarivanje. MIG/MAG (GMAW) je najčešći — otprilike 65% svih robotskih elektrolučnih zavarivanja. TIG (GTAW) koristi se za nehrđajući čelik i titan koji zahtijevaju najvišu kvalitetu. Plazma zavarivanje bavi se preciznim zavarivanjem tankih materijala. Lasersko zavarivanje brzo raste za automobilsku industriju i elektroniku. Potopljeni luk (SAW) koristi se isključivo na portalnim kartezijanskim robotima za plosnato zavarivanje visokog nanošenja.
Za proizvodnju srednjeg volumena (5.000–50.000 dijelova godišnje), potpuna robotska ćelija za zavarivanje s integracijom pozicionera obično postiže povrat ulaganja u 18-36 mjeseci . ROI je vođen smanjenjem troškova rada (jedan operater nadzire 2–4 robota u odnosu na 4–8 ručnih zavarivača), smanjenim troškovima prerade (stopa kvarova pada s 5–8% na ispod 1,5%) i povećanom propusnošću (40–80% više dijelova po smjeni). Automobilske aplikacije velike količine često postižu ROI ispod 12 mjeseci .
Da. Za koordinirano kretanje, pozicioner mora biti konfiguriran kao vanjska os sain the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 sati kalibracije i testiranja od strane obučenog integratora. Nakon što je konfiguriran, robotski program automatski sinkronizira kretanje pozicionera i gorionika — nije potrebno zasebno programiranje pozicionera.
Pozicioneri za zavarivanje i raznih vrste robota za zavarivanje su komplementarne tehnologije koje, kada su pravilno usklađene i integrirane, daju proizvodne mogućnosti koje nijedna ne može postići sama. Pozicioneri osiguravaju da je svaki spoj uvijek u optimalnom položaju za zavarivanje; roboti isporučuju dosljednu, neumornu izvedbu pri brzinama i razinama kvalitete koji nijedan ručni proces ne može usporediti. Bilo da opremate radionicu kompaktnom ćelijom cobot-and-tilt-positioner ili projektirate liniju za točkasto zavarivanje automobila velike količine s pozicionerima na panoramskim kotačima i 20 zglobnih robota, ključ uspjeha leži u ispravnom usklađivanju tipa pozicionera, arhitekture robota i procesa zavarivanja s vašom specifičnom geometrijom dijela, obujmom proizvodnje i zahtjevima kvalitete.
20T samoporavnavajući rotacijski stroj za zavarivanje aeroprofila naširoko se koristi u industrijama kao što su tlačne posude, kemijska oprema, tor...
See Details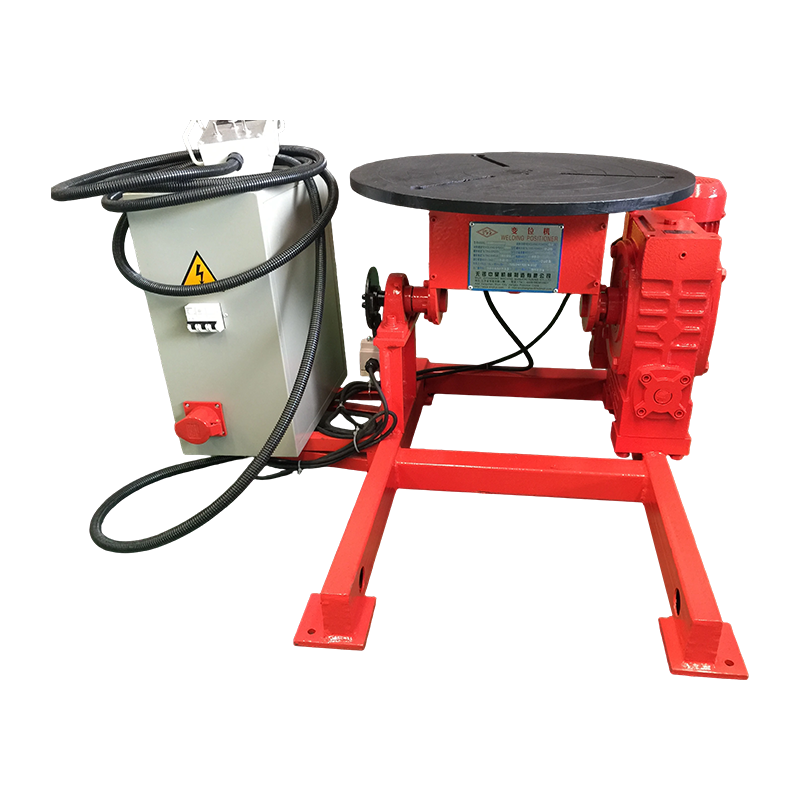
Konvencionalni pozicioner za zavarivanje od 100 kg je univerzalna oprema za pozicioniranje za zavarivanje malih i srednjih radnih komada. Prilagođa...
See Details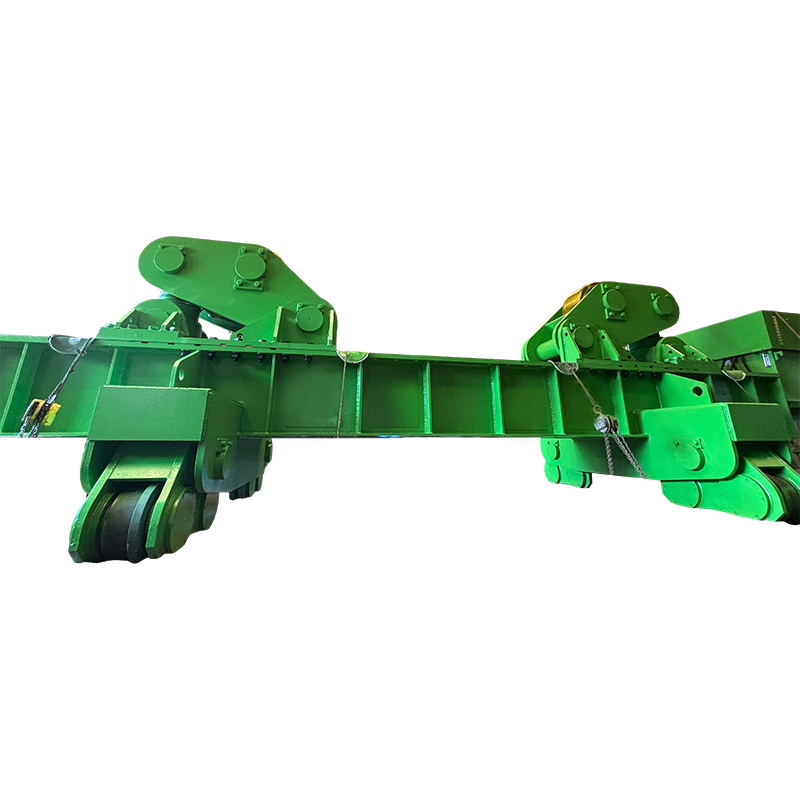
Rotator za zavarivanje 800T Fit Up s ručnim orbitalnim kretanjem posebna je oprema za zavarivanje super-teških izradaka, s kapacitetom opterećenja ...
See Details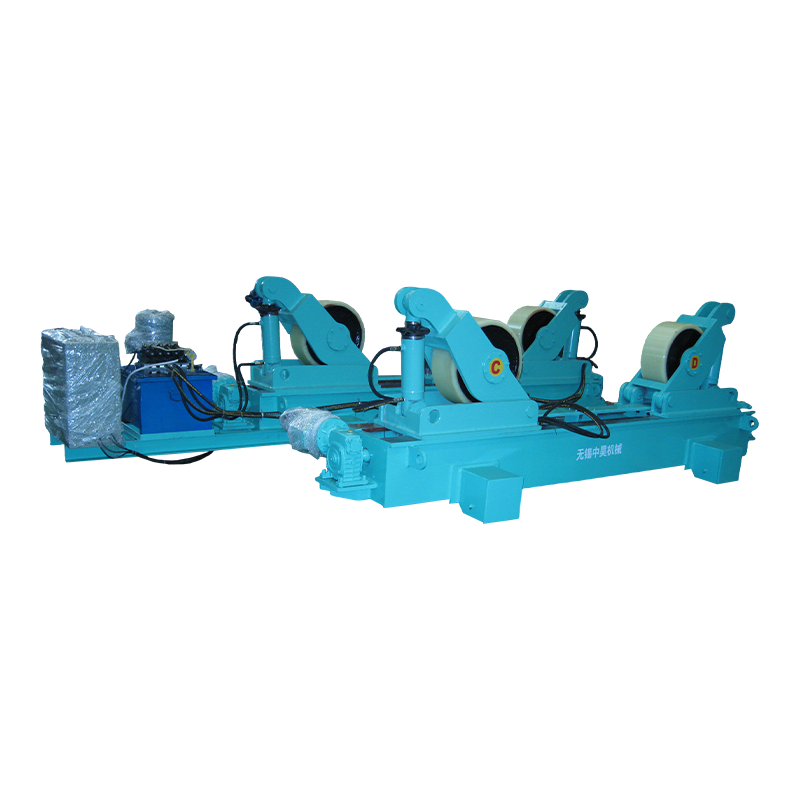
80t fit up rotator za zavarivanje s ručnim orbitalnim kretanjem posebna je oprema za zavarivanje srednjih i teških obradaka. Može nositi 80 tona i ...
See Details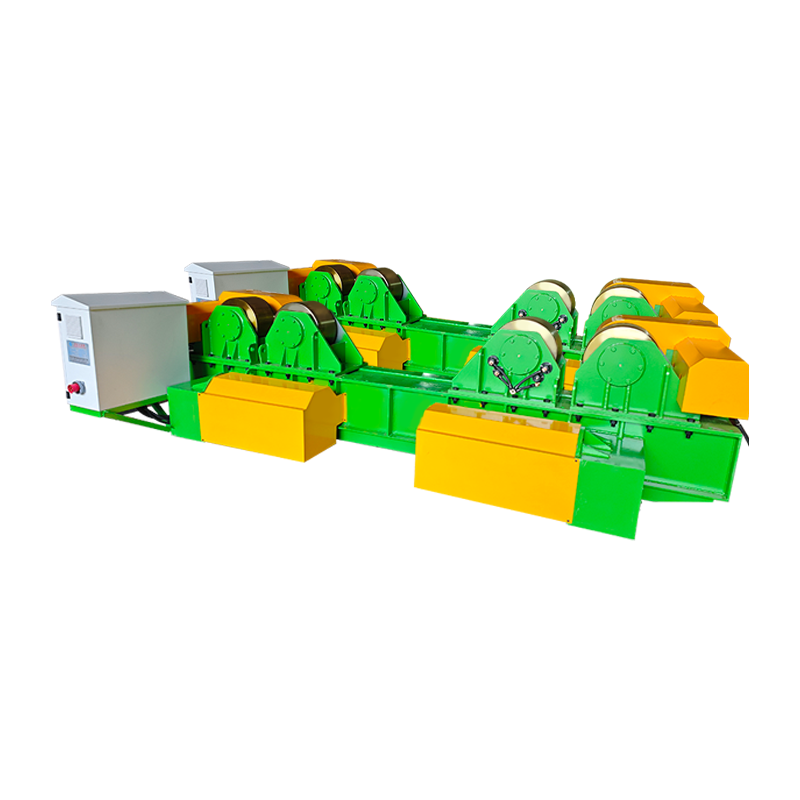
Montažni rotator za zavarivanje od 40 t s hidrauličkim podizanjem ručnim orbitalnim kretanjem je pomoćna oprema za zavarivanje srednje veličine s k...
See Details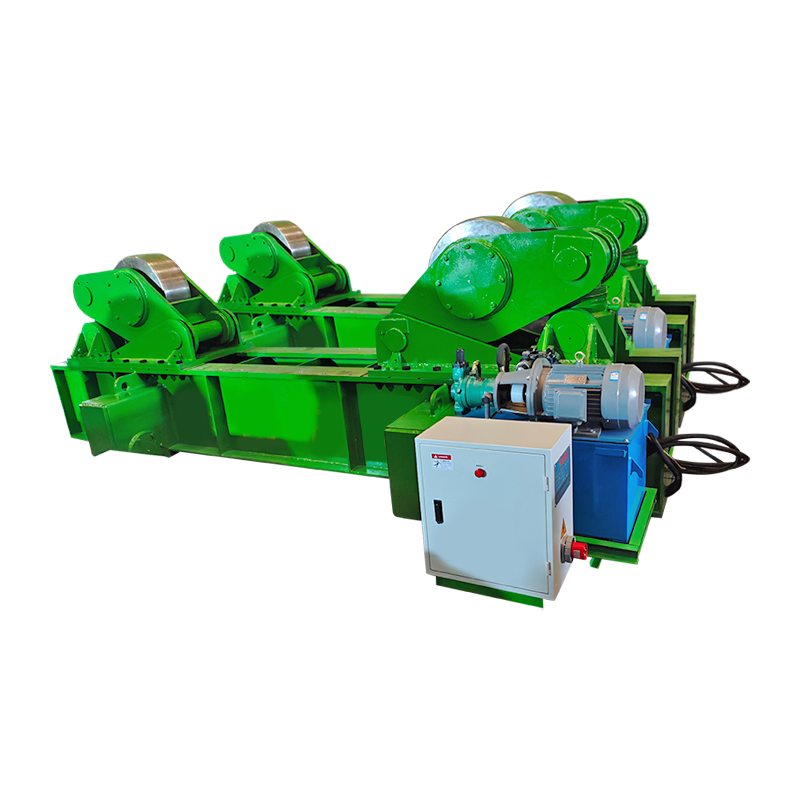
Montažni rotator za zavarivanje od 300 t s ručnim orbitalnim kretanjem ima nosivost od 300 tona i može stabilno poduprijeti velike cilindrične izra...
See DetailsAutorska prava 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Sva prava pridržana Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com