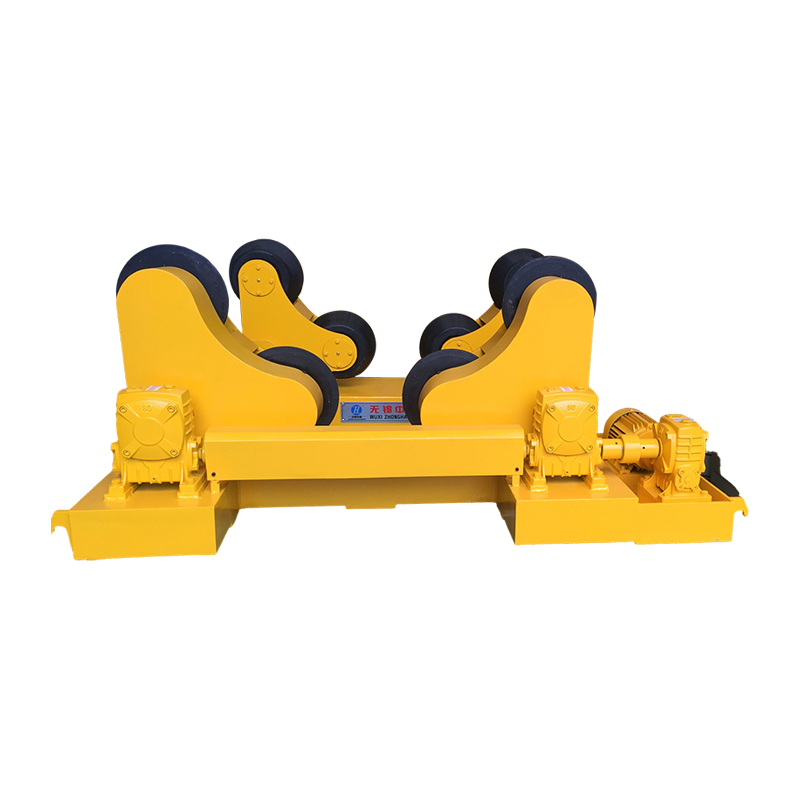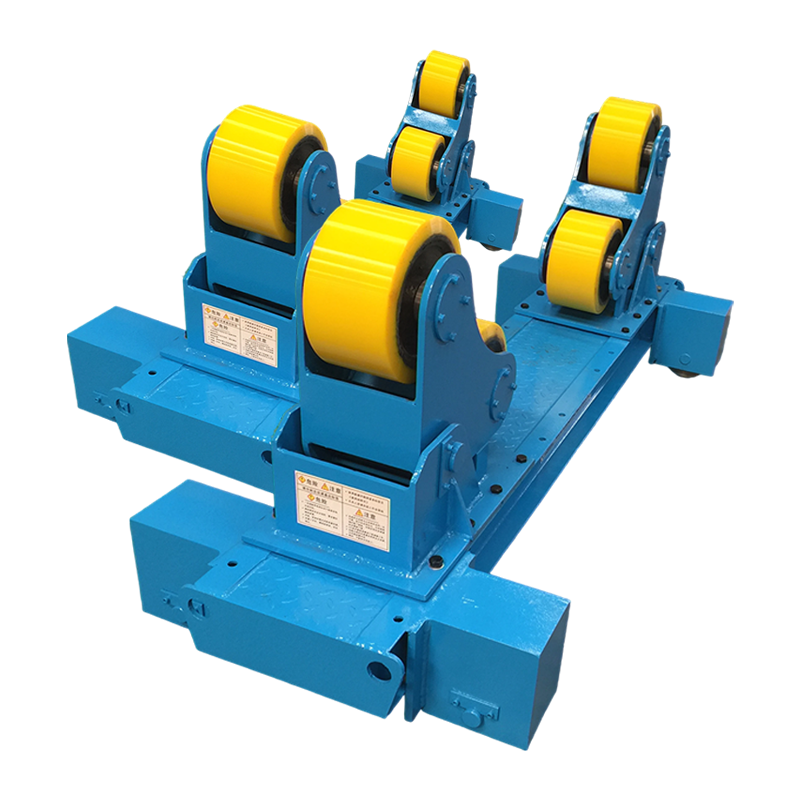
Robotski pozicioneri za zavarivanje poboljšati kvalitetu zavara i izlaznu učinkovitost kontinuiranim premještanjem izratka tako da robot za zavarivanje uvijek radi u optimalnom ravnom ili vodoravnom položaju, eliminirajući iznad glave i okomite prolaze koji smanjuju penetraciju i konzistenciju zrna. U praktičnom smislu, proizvođači koji integriraju robotske pozicionere izvješćuju o smanjenju vremena ciklusa od 20-40% i stopama grešaka od samo 0,1% — u usporedbi s 2-5% kod operacija ručnog zavarivanja.
Ovaj vodič pokriva kako rade robotski pozicioneri za zavarivanje, koje su vrste dostupne, kako odabrati pravu konfiguraciju i koje mjerljive rezultate možete očekivati od ispravno integriranog sustava.
Kako rade robotski pozicioneri za zavarivanje
Robotski pozicioner za zavarivanje motorizirano je učvršćenje koje rotira, naginje ili okreće obradak pod koordiniranom kontrolom s robotom za zavarivanje, osiguravajući da svaki zavareni spoj bude prikazan pod idealnim kutom za taloženje. Umjesto da zahtijeva da se ruka robota savija u teško dostupne položaje, pozicioner dovodi spoj do robota — održavajući ravne ili blago nagnute orijentacije koje proizvode varove s punim prodiranjem s dosljednom geometrijom zrna.
Pozicioner komunicira s kontrolerom robota putem zajedničkog I/O ili fieldbus protokola — obično EtherCAT, DeviceNet ili PROFINET — omogućujući potpunu sinkronizaciju kretanja. Kada robot završi zavarivanje na jednoj strani, signalizira pozicioneru da indeksira dio na sljedeću poziciju spoja dok robot ponovno postavlja svoj plamenik. Ovaj koordinirani prijenos u potpunosti eliminira vrijeme ručnog premještanja.
Najmodernije robotski pozicioneri za zavarivanje upravljač robota tretira kao vanjske osi. Robot sa 6 osi integriran s pozicionerom s 2 osi učinkovito postaje sustav s 8 osi, sa svim osi koordiniranim u stvarnom vremenu. To znači da se robot i pozicioner mogu pomicati istovremeno - obradak se okreće dok plamenik putuje - omogućujući složene spiralne i kontinuirane spiralne staze zavarivanja koje bi bile geometrijski nemoguće sa stacionarnim učvršćenjem.
Servo motori pokreću rotaciju i nagibne osi pozicionera, s preciznim enkoderima koji daju kutnu povratnu informaciju obično točnu do ±0,01 stupnjeva. Nosivost se kreće od ispod 100 kg za pozicionere malih dijelova do preko 30.000 kg za teške konstrukcijske sustave koji se koriste u brodogradnji i proizvodnji željezničkih vozila.
Vrste robotskih pozicionera za zavarivanje
Svaki od pet primarnih tipova robotskih pozicionera za zavarivanje bavi se različitom geometrijom obratka i scenarijem proizvodnje — odabir pogrešne vrste za vašu aplikaciju jedna je od najčešćih i skupih pogrešaka integracije.
1. Headstock-Tailstock (H/T) Pozicioneri
Pozicioneri glave i stražnje osovine najrašireniji su tip u robotskim ćelijama za zavarivanje, prikladni za izdužene cilindrične i cjevaste komponente. Izradak je stegnut između pokretanog čeonog držača i pasivnog ili pogonjenog stražnjeg držača, omogućujući kontinuiranu rotaciju od 360 stupnjeva duž uzdužne osi. Uobičajene primjene uključuju tlačne posude, ispušne razvodnike, konstrukcijske grede i sklopove cijevi.
- Nosivost: 500 kg do 20.000 kg (ocijenjeno težište)
- Brzina rotacije: 0,01 do 3 okretaja u minuti, servo upravljano
- Tipična uporaba: Cijevni koluti, osovine, cilindrične tlačne posude
- Ključna prednost: Kontinuirana rotacija omogućuje pune obodne zavare bez zaustavljanja
2. Okretni (jednoosni) pozicioneri
Pozicioneri s okretnom pločom rotiraju obradak u jednoj horizontalnoj ili nagnutoj ravnini, što ih čini najjednostavnijom i najisplativijom ulaznom točkom za robotsku automatizaciju zavarivanja. Ravna prednja ploča rotira dio kako bi prikazala različite zavarene spojeve uzastopno. Vrlo su prikladni za izradu ravnih ploča, sklopove nosača i simetrične zavarene spojeve. Osnovne gramofonske jedinice kreću se od oko 8.000 do 15.000 USD, znatno ispod cijene sustava s više osi.
- Nosivost: 50 kg do 5.000 kg
- Osovine: 1 (rotacija)
- Tipična uporaba: Sklopovi nosača, nosači motora, ravni zavareni spojevi
- Ključna prednost: Niska cijena, jednostavno programiranje, minimalan prostor
3. Dvoosni (nagibno-rotirajući) pozicioneri
Dvoosni nagibno-rotirajući pozicioneri su najsvestranije višenamjensko rješenje za robotsko zavarivanje složenih 3D sklopova. Nagibna glava (obično 0–135 stupnjeva) u kombinaciji s potpunom rotacijom od 360 stupnjeva omogućuje da se gotovo svaki zglob prikaže u ravnom položaju. Ovi pozicioneri rade s najrazličitijim geometrijama dijelova i zadana su preporuka za trgovine koje rade s različitim obiteljima dijelova. Očekujte ulaganje od 20.000 do 60.000 USD, ovisno o kapacitetu.
- Nosivost: 250 kg do 10.000 kg
- Osovine: 2 (nagibna rotacija)
- Tipična uporaba: Poljoprivredna oprema, građevinski strojevi, složeni konstrukcijski okviri
- Ključna prednost: Rukuje najširim rasponom oblika dijelova u jednoj jedinici
4. Panorama (dvostruka postaja) Pozicioneri
Pozicioneri s panoramskim kotačem dramatično povećavaju propusnost dopuštajući operaterima da utovare i istovare jednu stanicu dok robot zavari na drugoj , učinkovito eliminirajući vrijeme mirovanja robota zbog izmjene dijelova. Dvije stanice se okreću oko središnje osi — kada je zavarivanje završeno na stanici A, pozicioner se okreće za 180 stupnjeva, predstavljajući stanicu B robotu dok operater servisira stanicu A. U proizvodnji velike količine, ova konfiguracija može održati vrijeme uključenosti luka robota iznad 85%, u usporedbi s 40–55% u ćelijama s jednom stanicom.
- Nosivost: 200 kg do 3.000 kg po stanici
- Osovine: 1 (indeks) do 2 po stanici (nagibno okretanje)
- Tipična uporaba: Automobilski podsklopovi, kuke za prikolice, dijelovi koji se ponavljaju u velikoj količini
- Ključna prednost: Maksimizira vrijeme uključivanja luka robota, idealno za masovnu proizvodnju
5. Skyhook i trunnion pozicioneri
Trunnion pozicioneri projektirani su za vrlo velike, teške zavare - kao što su okviri rudarske opreme, komponente vjetroturbina i karoserije željezničkih vagona - gdje standardne konstrukcije pozicionera ne mogu podnijeti masu ili pomak težišta. Dio je oslonjen na dvije točke oslonca na suprotnim stranama, omogućujući rotaciju tereta od 5.000 kg do preko 30.000 kg. Varijante Skyhooka vješaju dio iznad glave, dajući robotu pristup svim donjim površinama bez prepreka.
- Nosivost: 5.000 kg do 30.000 kg
- Tipična uporaba: Rudarska oprema, konstrukcije za energiju vjetra, proizvodnja teških tračnica
- Ključna prednost: Podnosi ekstremne korisne nosivosti uz stabilnu kontrolu središta gravitacije
Vrste robotskih pozicionera za zavarivanje: usporedna usporedba
Tablica u nastavku uspoređuje svih pet tipova pozicionera po dimenzijama koje su najvažnije pri specifikaciji sustava za robotsku ćeliju za zavarivanje.
| Vrsta pozicionera | Sjekire | Raspon kapaciteta | Vrijeme uključivanja luka | Raspon cijene (USD) | Najbolja aplikacija |
| Headstock-Tailstock | 1 | 500 kg – 20.000 kg | 70-80% | 15.000 – 80.000 USD | Cijevi, cilindri, osovine |
| Okretna ploča (jednoosna) | 1 | 50 kg – 5.000 kg | 55-70% | 8.000 – 25.000 USD | Ravni zavari, nosači |
| Dvije osi (nagib-rotacija) | 2 | 250 kg – 10.000 kg | 70–85% | 20.000 – 60.000 USD | Složeni 3D sklopovi |
| Ferris Wheel (Dual-Station) | 1 indeks 2/post | 200 kg – 3.000 kg/stanici | 85-95% | 35.000 – 120.000 USD | Dijelovi koji se ponavljaju u velikoj količini |
| Držač / Skyhook | 1–2 | 5.000 kg – 30.000 kg | 65-80% | 80.000 – 300.000 USD | Teška konstrukcijska izrada |
Tablica 1: Usporedba tipova robotskih pozicionera za zavarivanje prema osi, nosivosti, vremenu uključivanja luka robota, cijeni i primarnoj primjeni.
Ključne prednosti robotskih pozicionera za zavarivanje
Primarna prednost integriranja robotskog pozicionera za zavarivanje je mjerljivo, mjerljivo poboljšanje kvalitete zavara u kombinaciji sa smanjenjem ukupnog vremena ciklusa — dva cilja koja se često sukobljavaju u ručnim operacijama, ali se istovremeno postižu u sustavima robotskih pozicionera.
Konzistentno zavarivanje u ravnom položaju
Gravitacija je temeljni izazov u zavarivanju. Rastaljeni metal bazena za zavarivanje teče prema dolje, što znači da gornji (4G) i okomiti (3G) položaji zahtijevaju veću vještinu zavarivača i manje brzine kretanja kako bi se spriječilo ulegnuće i nedovoljno punjenje. Robotski pozicioneri u potpunosti eliminiraju te položaje rotiranjem dijela tako da je svaki spoj prikazan u ravnom (1G) ili horizontalnom položaju (2F) — dva položaja koja omogućuju najveću brzinu kretanja, najdublje prodiranje i najdosljedniji profil ruba. U praktičnom smislu, brzine kretanja GMAW-a u ravnom položaju mogu doseći 80–120 inča u minuti, nasuprot 20–40 IPM za prolaze izvan položaja.
Smanjeno vrijeme ciklusa
Automatsko ponovno pozicioniranje između zavarenih spojeva traje 3-8 sekundi po indeksu na većini servo pokretanih pozicionera. Ručno ponovno pozicioniranje od strane ljudskog operatera - uključujući otpuštanje, podizanje, ponovno pozicioniranje i ponovno stezanje - obično traje 45-120 sekundi po operaciji i uvodi varijabilnost. Za dio koji zahtijeva 8 repozicija, sama ova razlika štedi 6-15 minuta vremena bez luka po jedinici. S 20 dijelova po smjeni, to predstavlja 2-5 sati oporavljenog kapaciteta dnevno.
Niža stopa kvarova i trošak prerade
Robotske ćelije za zavarivanje s koordiniranim pozicionerima dosljedno postižu stope grešaka ispod 0,5%, pri čemu najbolje operacije u klasi prijavljuju stope grešaka od 0,05–0,1%. Usporedbe radi, operacije ručnog zavarivanja u sličnim primjenama imaju u prosjeku 2-5% stope grešaka. S obzirom na to da su troškovi prerade zavara obično 5-10 puta veći od izvorne cijene zavara - zbog brušenja, ponovnog zavarivanja, ispravljanja toplinske distorzije i ponovne inspekcije - smanjenje stope grešaka s 3% na 0,2% na godišnjoj proizvodnji od 10.000 jedinica može predstavljati 200.000 do 800.000 USD izbjegnutih troškova prerade.
Prošireni doseg i pristup robota
Ruka robota ima fiksna ograničenja dosega. Kod složene izrade neki spojevi mogu biti geometrijski nedostupni iz fiksne pozicije robota. Rotiranjem i naginjanjem izratka, pozicioner učinkovito proširuje funkcionalni doseg robota — dovodeći udaljene spojeve unutar radne ovojnice robota bez ponovnog pozicioniranja samog robota. Ovo je osobito vrijedno u automatiziranom zavarivanju cjevovoda i proizvodnji tlačnih posuda gdje se zavareni šavovi obavijaju oko cijelog opsega dijela.
Poboljšana sigurnost operatera
Ručno premještanje teških zavarenih spojeva značajan je rizik od ozljeda mišićno-koštanog sustava. Komponente težine 50–500 kg zahtijevaju mostne dizalice ili više operatera, a nepravilna dizala vodeći su uzrok ozljeda na radnom mjestu u tvornicama. Robotski pozicioneri eliminiraju svo ručno rukovanje tijekom procesa zavarivanja — operateri utovaruju i istovaruju pribor s odgovarajućim pomagalima za podizanje, ali ponovno pozicioniranje tijekom zavarivanja u potpunosti je vođeno strojem. To doprinosi smanjenju zahtjeva za odštetu radnicima i poboljšanoj usklađenosti s OSHA-om.
Kako odabrati pravi robotski pozicioner za zavarivanje
Odabir ispravnog robotskog pozicionera za zavarivanje zahtijeva procjenu pet kritičnih parametara: težinu i geometriju dijela, obujam proizvodnje, kompatibilnost s robotom, prostor na podu i proračun. Ako čak i jedan od ovih pogrešaka stvori probleme čije je rješavanje nakon instalacije skupo.
Korak 1 — Definirajte omotnicu i težinu dijela
Izračunajte maksimalnu težinu obratka, uključujući učvršćenja i alate — ne samo goli dio. Ovoj brojci dodajte 25–30% sigurnosne granice pri određivanju kapaciteta pozicionera. Na primjer, dio težak 300 kg s učvršćenjem od 40 kg trebao bi biti ocijenjen za minimalno pozicioner od 450 kg. Osim toga, izračunajte pomak težišta od osi rotacije — ekscentrična opterećenja zahtijevaju smanjeni kapacitet ili protutežu, što proizvođač pozicionera mora procijeniti prije specificiranja pogonskog sustava.
Korak 2 — Procijenite geometriju dijela i dostupnost spojeva
Odredite koliko zavarenih spojeva postoji, njihovu orijentaciju jedna u odnosu na drugu i je li rotacija po jednoj osi dovoljna da se svi spojevi predstave u ravnom položaju. Ako postoje spojevi na više okomitih površina, potreban je dvoosni tilt-rotate pozicioner. Ako su spojevi obodni na dugačkoj osi, čelni i stražnji krakovi su prirodni izbor. Skicirajte ili modelirajte dio u CAD-u i simulirajte slijed rotacije prije odabira vrste pozicionera.
Korak 3 — Uskladite pozicioner s kontrolerom robota
Potvrdite da je pogonski sustav pozicionera kompatibilan sa sučeljem vanjske osi kontrolera vašeg robota. Većina velikih proizvođača originalne opreme robota podržava koordinaciju vanjske osi putem namjenskih osnih ploča ili povezivanja fieldbus-a. Navedite zahtjeve protokola servo pogona pozicionera rano u projektu — neusklađeni komunikacijski protokoli čest su uzrok kašnjenja integracije. Potvrdite maksimalan broj koordiniranih vanjskih osi koje vaš kontroler podržava (obično 3–7, ovisno o generaciji kontrolera).
Korak 4 — Izračunajte zahtjeve za obujmom proizvodnje
Za proizvodne količine ispod 5000 dijelova godišnje s velikom raznolikošću dijelova, jedan dvoosni tilt-rotate pozicioner obično daje najbolji povrat. Za količine koje premašuju 20.000 dijelova godišnje s ograničenom raznolikošću, konfiguracija dvostruke stanice s panoramskim kotačem povećava propusnost po kvadratnom metru otiska ćelije. Za strukturnu izradu male količine, visoke vrijednosti, zajamčen je pozicioner čeono-zadnjeg držača ili pozicionera većeg kapaciteta čak i pri manjim godišnjim količinama.
Korak 5 — Procijenite prostor na podu i sigurnosni perimetar
Omotnica rotacije pozicionera mora biti u potpunosti unutar perimetra sigurnosne ograde robotske ćelije, s odgovarajućim razmakom za maksimalnu dimenziju dijela pod bilo kojim kutom rotacije. Dio duljine 1.200 mm koji se okreće na čeonoj osovini zahtijeva radijus slobodnog prostora od najmanje 700 mm od osi rotacije do okolne strukture. Sigurnosne svjetlosne zavjese ili skeneri područja moraju biti postavljeni tako da uzmu u obzir punu dinamičku ovojnicu i robotske ruke i rotirajućeg pozicionera.
| Scenarij | Težina dijela | Godišnji volumen | Preporučena vrsta | Procijenjeno razdoblje povrata ulaganja |
| Male zagrade, posao shop | Ispod 100 kg | 2.000 – 8.000 | Gramofon | 12–18 mjeseci |
| Izrada mješovite geometrije | 100 – 500 kg | 1.000 – 10.000 | Nagib-rotacija s dvije osi | 18-30 mjeseci |
| Automobilski podsklop velike količine | 50 – 300 kg | 20.000 | Panorama (dvostruka postaja) | 10–16 mjeseci |
| Zavarivanje cijevi i cilindara | 200 – 5.000 kg | 500 – 5.000 | Headstock-Tailstock | 20-36 mjeseci |
| Teška konstrukcijska izrada | 5.000 kg | Ispod 500 | Držač / Skyhook | 36-60 mjeseci |
Tablica 2: Vodič za odabir pozicionera prema scenariju proizvodnje, težini dijela, volumenu i procijenjenom razdoblju povrata ulaganja.
Integracija s robotskim ćelijama za zavarivanje
Uspješna integracija robotskog pozicionera za zavarivanje zahtijeva koordinirano planiranje preko mehaničkog dizajna, softverskog programiranja i konfiguracije sigurnosnog sustava od najranijih faza dizajna ćelije — naknadna ugradnja pozicionera u postojeću ćeliju je moguća, ali je dosljedno skuplja i dugotrajnija od projektiranja za to od samog početka.
Koordinacija i programiranje vanjske osi
Programiranje sustava robota i pozicionera kao koordiniranih vanjskih osi znači da svaka naučena točka u programu robota uključuje i položaje zglobova robota i kutove pozicionera istovremeno. Kada program radi, kontroler interpolira sve osi u stvarnom vremenu — pozicioner se okreće dok robot pomiče gorionik, održavajući konstantan relativni položaj između vrha žice i zavarenog spoja. Ovo koordinirano kretanje ključno je za spiralne zavare, konusne šavove i bilo koju geometriju gdje bi sekvencijalni pristup indeksiranja i zavarivanja ostavio stop-start tragove u rubu.
Dizajn učvršćenja i alata
Prednja ploča pozicionera ili sučelje stezne glave mora odgovarati dizajnu alata, a alati moraju locirati dijelove uzastopno unutar 0,5 mm ili bolje — tolerancija potrebna za programe robotskog elektrolučnog zavarivanja da dosljedno pogađaju utore spojeva bez praćenja šava. Alati koji stvaraju pogreške u lociranju veće od 1,5 mm zahtijevaju dodavanje lasera ili sustava za praćenje napona luka za dinamičku kompenzaciju, dodajući 8.000 do 25.000 USD trošku ćelije.
Sigurnosna arhitektura
Robotski pozicioner za zavarivanje stvara dinamičke rizične zone izvan onih u samoj robotskoj ruci. Rotirajuća prednja ploča i sam dio predstavljaju točke priklještenja, opasnosti od prignječenja i opasnosti od projektila ako stezaljka otkaže tijekom rotacije. Programabilni logički kontroleri (PLC) s oznakom sigurnosti moraju nadzirati status stezaljke učvršćenja, ograničenja zakretnog momenta i ograničenja brzine na svim osima pozicionera. Sigurnosni sustav mora držati pozicioner nepomičnim ako bilo koji sigurnosni ulaz nije zadovoljen, i mora biti siguran od kvara u stanju kočenja, zadržavanja - ne slobodnog okretanja u praznom hodu - u slučaju hitnog zaustavljanja.
Industrije koje koriste robotske pozicionere za zavarivanje
Robotski pozicioneri za zavarivanje raspoređeni su u gotovo svim sektorima teške i precizne proizvodnje , od robe široke potrošnje do kritičnih zrakoplovnih i svemirskih struktura.
- Automobili i Tier 1 dobavljači: Ispušni sustavi, podokviri šasije, komponente ovjesa i okviri sjedala — obično koriste ćelije panoramskog kotača za veliku zapreminu i brza vremena ciklusa
- Poljoprivredna oprema: Ruke utovarivača, sklopovi kraka i okviri alata — teški, asimetrični zavareni spojevi koji imaju koristi od dvoosnih nagibno-rotirajućih pozicionera s kapacitetom od 1000–5000 kg
- Nafta i plin: Oklopi tlačnih posuda, dijelovi kalema cjevovoda i podsklopovi prirubnica — pozicioneri vrh-stranja dominiraju ovim segmentom zbog cilindrične geometrije većine komponenti
- Građevinska oprema: Grane bagera, protuutezi, poluge žlice i komponente dizalica — često najveće robotske primjene za zavarivanje izvan brodogradnje, koje zahtijevaju osovine ili teške nagibno-rotirajuće pozicionere
- Zrakoplovstvo i obrana: Dijelovi spremnika za gorivo, strukturne komponente zračnog okvira i kućišta raketnih motora — zavareni u kontroliranim okruženjima korištenjem visokopreciznih pozicionera sa zahtjevima kutne točnosti od 0,01 stupnjeva ili boljim
- Željeznica i prijevoz: Okviri okretnih postolja, sklopovi spojnica i dijelovi karoserije željezničkih vagona — obično zavareni s velikim pozicionerima i robotskim sustavima portala koji rade u tandemu
- Obnovljiva energija: Dijelovi tornjeva vjetroturbina, okviri gondola i strukture solarnih uređaja za praćenje — iznimno velike, teške komponente koje zahtijevaju prilagođene sustave pozicioniranja
Često postavljana pitanja o robotskim pozicionerima za zavarivanje
P: Koja je razlika između pozicionera za zavarivanje i rotatora za zavarivanje?
Rotator za zavarivanje podupire i okreće cilindrični obradak na pogonskim valjcima — dio leži na valjcima i okreće se pod vlastitom težinom. Nasuprot tome, pozicioneri stežu ili učvršćuju dio i okreću ga kroz pogonsku os — dajući preciznu kutnu kontrolu bez obzira na oblik dijela. Rotatori se koriste gotovo isključivo za okrugle cijevi i posude; pozicioneri obrađuju proizvoljne geometrije. U robotskom zavarivanju, pozicioneri su jako poželjni jer se integriraju s robotskim kontrolerom kao koordinirane vanjske osi, omogućujući sinkronizirano gibanje koje rotatori ne mogu pružiti.
P: Mogu li se robotski pozicioneri za zavarivanje koristiti sa svim postupcima zavarivanja?
Da — robotski pozicioneri za zavarivanje ne ovise o procesu. Koriste se za GMAW (MIG), GTAW (TIG), FCAW, SAW (potopljeni luk), plazma zavarivanje i lasersko zavarivanje. Specifikacije pozicionera (opterećenje, brzina, točnost) mogu se razlikovati ovisno o procesu — SAW aplikacije obično zahtijevaju sporu, stabilnu rotaciju pri preciznim brzinama kako bi se održao pokrivač fluksa, dok GMAW pozicioneri mogu indeksirati brže između diskretnih položaja. Zahtjevi procesa trebaju biti specificirani proizvođaču pozicionera prije dovršetka odabira pogonskog motora i mjenjača.
P: Koji je tipični ROI za robotski pozicioner za zavarivanje?
Povrat ulaganja uvelike ovisi o obujmu proizvodnje, složenosti dijelova i trenutnim troškovima ručnog rada. U automobilskim i proizvodnim okruženjima velike količine, razdoblja povrata ulaganja od 10 do 18 mjeseci tipična su za instalacije pozicionera s panoramskim kotačem. U trgovinama za posao ili molbama manjeg opsega, 24-36 mjeseci je uobičajenije. Izračun ROI-a trebao bi uključivati uštede od smanjene ponovne obrade, preraspodjele radne snage, manje upotrebe potrošnog materijala (brže brzine kretanja u ravnom položaju troše manje žice po jedinici duljine zavara) i smanjene odštetne zahtjeve - ne samo izravnu uštedu rada od zamjene robota.
P: Kako mogu spriječiti struju zavarivanja da prođe kroz ležajeve pozicionera?
Struja zavarivanja koja se provodi kroz ležajeve pozicionera uzrokuje oštećenje prstenova ležajeva električnim pražnjenjem (EDM), što dovodi do preranog kvara ležaja - često u roku od nekoliko mjeseci. Ispravno rješenje je usmjeriti povrat uzemljenja za zavarivanje izravno na učvršćenje obratka ili prednju ploču, u potpunosti zaobilazeći ležaj, koristeći kabele za uzemljenje za zavarivanje ocijenjene za očekivanu amperažu. Mnogi proizvođači pozicionera u tu svrhu isporučuju namjenske priključne točke za uzemljenje na prednjoj ploči i kućištu glavnog nosača. Nikada se ne oslanjajte na konstrukcijski čelik ili sklop ležaja pozicionera kao na povratni put tla.
P: Kakvo održavanje zahtijeva robotski pozicioner za zavarivanje?
Intervali održavanja ovise o radnom ciklusu i opterećenju, ali standardni zahtjevi uključuju: provjere i izmjene ulja u mjenjaču svakih 2000–4000 sati, podmazivanje ležaja svakih 500–1000 sati, provjeru kalibracije enkodera svakih 12 mjeseci, tjedni pregled kabela za uzemljenje na istrošenost ili oštećenje i sigurnosno kopiranje parametara servo pogona nakon bilo kakve promjene softvera. Onečišćenje prednje ploče i područja osi rotacije od prskanja zavara potrebno je svakodnevno čistiti. Pozicioneri u aplikacijama s visokim ciklusom rada (dvije ili tri smjene) trebaju biti pregledani od strane servisnog tima proizvođača jednom godišnje.
P: Koji je minimalni volumen dijela koji opravdava robotski pozicioner za zavarivanje?
Ne postoji univerzalni prag, ali kao praktična smjernica: ako jedan dio ima više od 3 operacije ponovnog pozicioniranja po ciklusu zavarivanja, pozicioner će se vjerojatno isplatiti unutar 24 mjeseca pri proizvodnim količinama od samo 500 jedinica godišnje — pod uvjetom da je vrijednost dijela značajna, a troškovi prerade visoki. Za jednostavne dijelove s jednom ili dvije repozicije, obično su potrebne količine od 2000 godišnje kako bi se opravdalo kapitalno ulaganje u pozicioner umjesto dobro dizajniranog ručnog učvršćenja.
Ključni zaključak: Robotski pozicioneri za zavarivanje nisu dodatni dodaci u modernoj automatiziranoj ćeliji za zavarivanje — oni su mehanizam koji robotsko zavarivanje čini ekonomski i tehnički superiornijim od ručnog zavarivanja u najširem rasponu primjena. Odabir pravog tipa pozicionera, kapaciteta i integracijskog pristupa od samog početka najvažnija je inženjerska odluka u svakom projektu automatizacije zavarivanja. Dajte prioritet kapacitetu opterećenja s rezervom, rano provjerite kompatibilnost kontrolera i dizajnirajte sigurnosni sustav paralelno s mehaničkom i softverskom arhitekturom.